

シンプルなハンドリングから複雑な操作まで、
用途や作業内容に合わせて選べる多彩なロボットハンドをラインナップ。
モデルごとに複数の関節・自由度を備え、
対象物の形状や作業に合わせた柔軟な動作を実現します。
協働ロボットや産業用ロボットをはじめ、
研究用ロボットやヒューマノイドなど、さまざまなロボットシステムへの搭載に対応します。
外部システムからの制御に対応し、研究・開発環境や各種ロボットへの柔軟な組み込みが可能です。

人の手に近い多関節構造により、対象物をつかむだけでなく、持ち替えやツール操作などの複雑な動作にも対応。
ヒューマノイド、遠隔操作、AIを活用したロボット研究など、高い器用さが求められる用途に適しています。
| 入力電圧 | 24 V |
|---|---|
| 消費電流 | Max. 10 A |
| 通信 | Modbus RTU / Modbus TCP / Ethernet (TCP/IP) |
| 制御周波数 | 250 Hz |
| エンコーダ | アブソリュートエンコーダ |
| 自由度 | 20 DoF(指1本あたり4 DoF) |
| 把持能力 | ピンチ把持:定格 2.5 kg / 最大 5 kg 包み込み把持:定格 10 kg / 最大 20 kg |
| 重量 | 1,763 g |
※把持性能は対象物との摩擦条件により変動します。
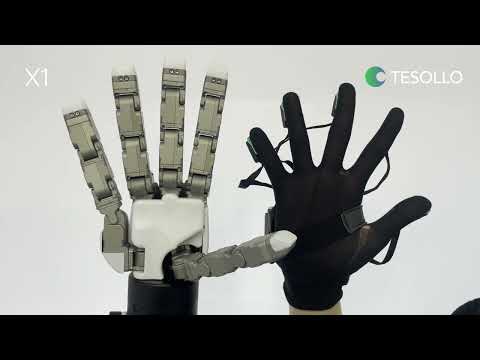
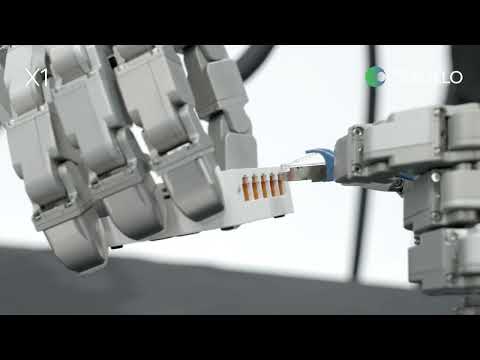
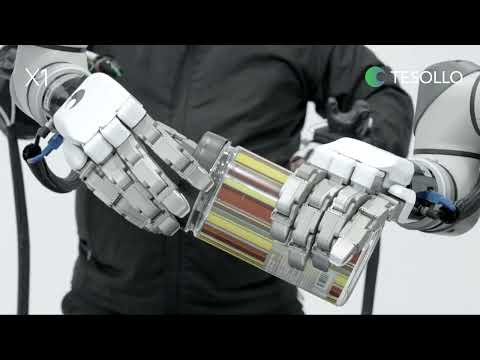

DG-5F-Sは、ヒューマノイドロボットへの搭載を想定して設計された、コンパクト・軽量な5指ロボットハンドです。
5本の指に合計20自由度を備え、各関節を独立して制御することで、精密な把持や手内操作に対応します。
重量は880gと1kg未満に抑えられており、工具の使用、非定形物のハンドリング、組立・締結など、高い器用さが求められる研究・開発用途に適しています。
| 入力電圧 | 24 V |
|---|---|
| 消費電流 | Max. 10 A |
| 通信 | Modbus TCP / Ethernet (TCP/IP) |
| 制御周波数 | 500 Hz |
| エンコーダ | アブソリュートエンコーダ |
| 自由度 | 20 DoF(指1本あたり4 DoF) |
| 把持能力 | ピンチ把持:定格 1 kg / 最大 2 kg 包み込み把持:定格 7 kg / 最大 12 kg |
| 重量 | 880 g |
※把持性能は対象物との摩擦条件により変動します。

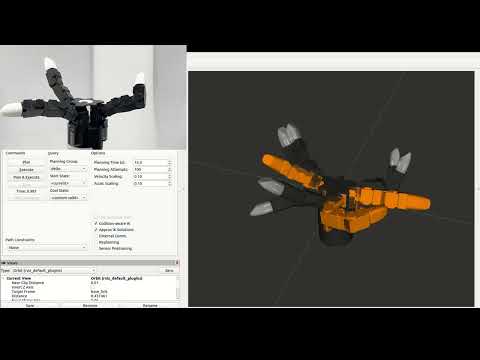
4本の指と18自由度を備え、対象物の形状に合わせて指の姿勢を柔軟に変えられるロボットグリッパーです。
指先でつまむピンチ把持から、対象物を包み込むような把持まで、1台でさまざまな持ち方に対応。
形状やサイズの異なるワークを扱う用途など、柔軟な把持性能が求められるロボットシステムに適しています。
| 入力電圧 | 24 V |
|---|---|
| 消費電流 | Max. 10 A |
| 通信 | Modbus RTU / Modbus TCP / Ethernet (TCP/IP) |
| 制御周波数 | 333 Hz |
| エンコーダ | アブソリュートエンコーダ |
| 自由度 | 18 DoF |
| 把持能力 | ピンチ把持:定格 3 kg / 最大 5 kg 包み込み把持:定格 10 kg / 最大 20 kg |
| 重量 | 1,494 g |
※把持性能は対象物との摩擦条件により変動します。
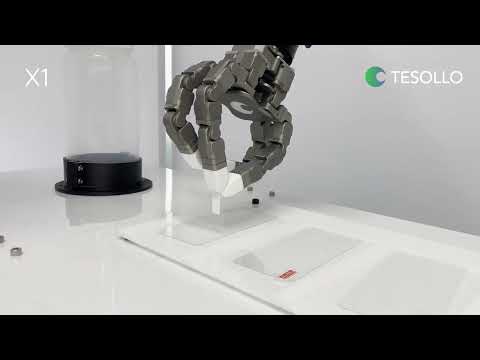

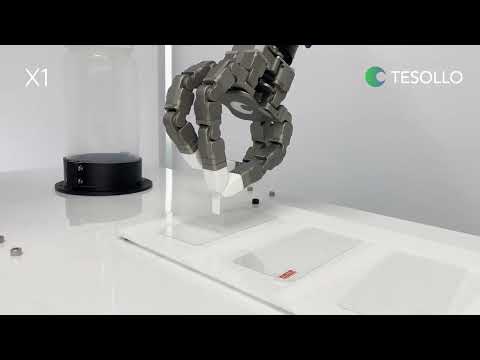
3本の指に合計12自由度を備え、各指を独立して動かせるロボットグリッパーです。
3方向から対象物を保持できるため、形状に合わせて指の姿勢を変えながら柔軟に把持できます。
多品種のワークを扱うピッキングや、一般的な2指グリッパーでは把持しにくい形状への対応に適しています。
| 入力電圧 | 24 V |
|---|---|
| 消費電流 | Max. 10 A |
| 通信 | Modbus RTU / Modbus TCP / Ethernet (TCP/IP) |
| 制御周波数 | 333 Hz |
| エンコーダ | アブソリュートエンコーダ |
| 自由度 | 12 DoF(指1本あたり4 DoF) |
| 把持能力 | ピンチ把持:定格 2.5 kg / 最大 5 kg 包み込み把持:定格 10 kg / 最大 15 kg |
| 重量 | 1,114 g |
※把持性能は対象物との摩擦条件により変動します。
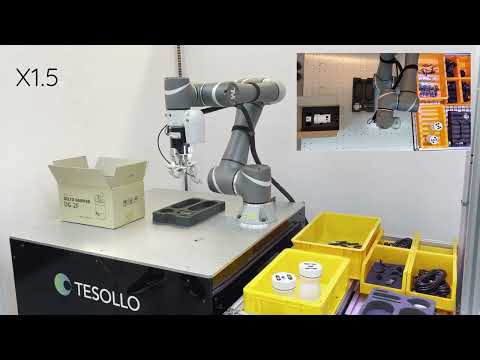
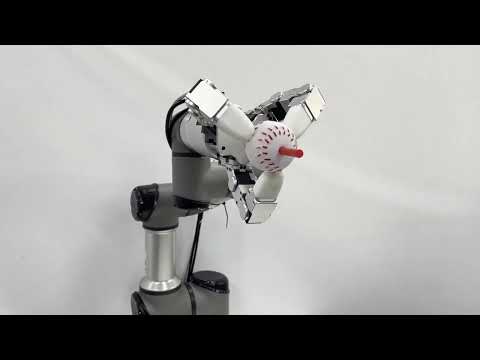
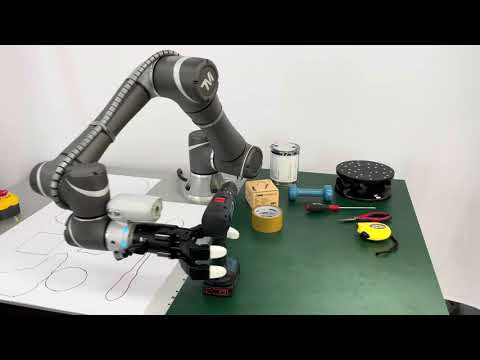
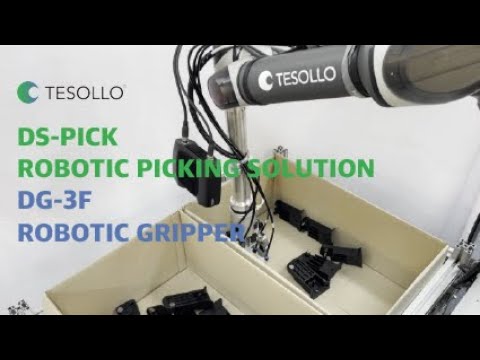

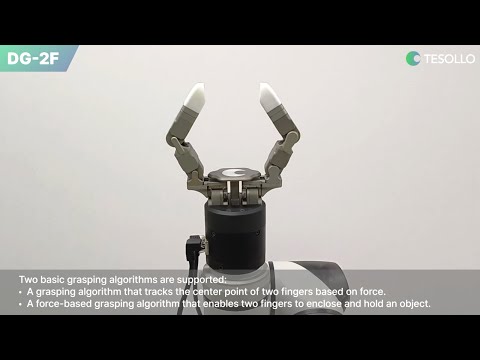
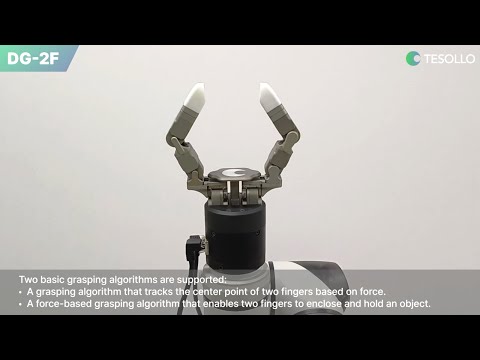
2本の指に合計6自由度を備え、各指がそれぞれ3自由度で動作する多関節ロボットグリッパーです。
単純な開閉だけではなく、対象物の形状や把持位置に合わせて指の姿勢を調整できます。
2指グリッパーの扱いやすさを保ちながら、より柔軟な把持を必要とするアプリケーションに適しています。
| 入力電圧 | 24 V |
|---|---|
| 消費電流 | Max. 10 A |
| 通信 | Modbus RTU / Modbus TCP / Ethernet (TCP/IP) |
| 制御周波数 | 500 Hz |
| エンコーダ | アブソリュートエンコーダ |
| 自由度 | 6 DoF(指1本あたり3 DoF) |
| 把持能力 | ピンチ把持:定格 2 kg / 最大 4 kg 包み込み把持:定格 5 kg / 最大 10 kg |
| 重量 | 770 g |

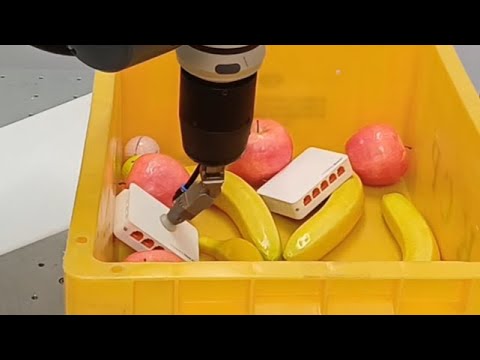
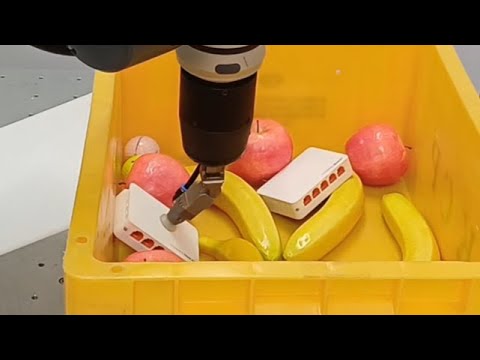
3自由度の多関節機構と吸着式フィンガーチップを組み合わせた、ユニークな1指タイプのロボットグリッパーです。
関節を動かすことで対象物に合わせて吸着部の向きを調整でき、さまざまな方向からのアプローチが可能です。
物流のピースピッキングや小型部品のハンドリングなど、吸着を利用した自動化用途に適しています。
| 入力電圧 | 24 V |
|---|---|
| 消費電流 | Max. 10 A |
| 通信 | Modbus RTU / Modbus TCP / Ethernet (TCP/IP) |
| 制御周波数 | 1,000 Hz |
| エンコーダ | アブソリュートエンコーダ |
| 自由度 | 3 DoF |
| 把持方式 | 吸着式 |
| 重量 | 710 g |


製品選定、仕様確認、価格について、お気軽にお問い合わせください。